
В корзине пусто!
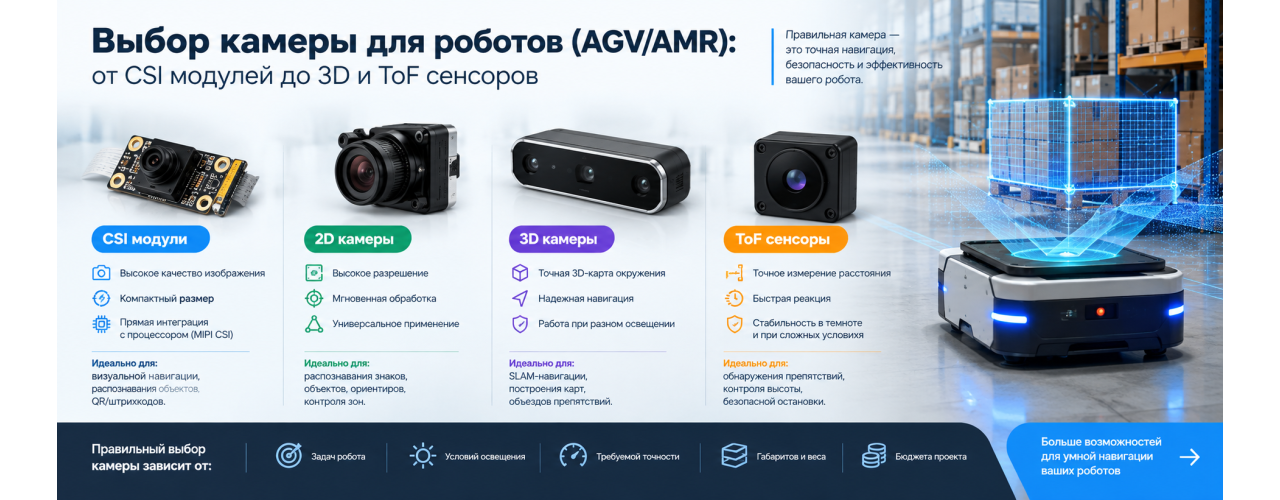
Выбор камеры для роботов (AGV/AMR): от CSI модулей до 3D и ToF сенсоров
Автор: Видеокомплект Дата: 24.09.2026 Просмотров: 50 Комментарии: 0
В этой статье:
- Интерфейсы связи: почему для мини-ПК робота нативный MIPI CSI-2 эффективнее стандартного USB 3.0.
- Физика против светочувствительности: компромисс между честным Global Shutter (Omnivision) и сверхчувствительным Rolling Shutter (Sony).
- Архитектура ИИ-разработки в 2026 году: генерация готовой ROS2-ноды для публикации видеопотока с CSI-камеры.
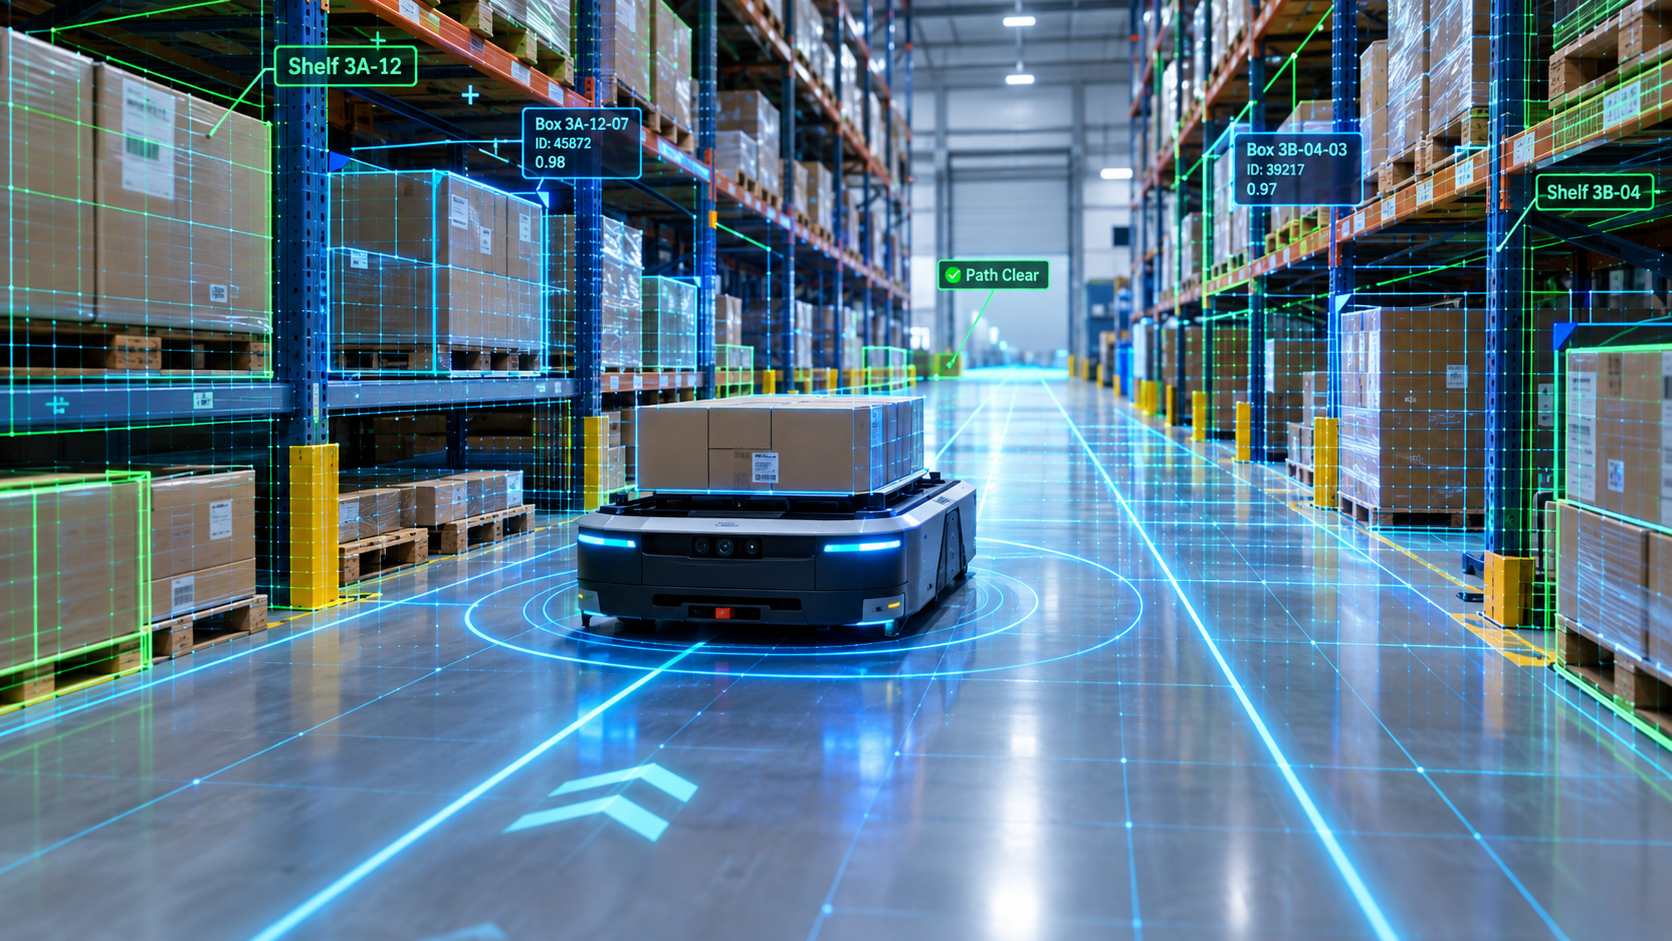
Проектирование автономного мобильного робота (AMR), складской тележки (AGV) или манипулятора требует построения надежной системы технического зрения. Камера на борту решает две фундаментальные задачи: SLAM-навигацию (построение карты и локализация) и детекцию объектов нейросетями. Однако бортовой вычислитель робота всегда ограничен по питанию и тепловыделению, что заставляет инженеров жестко подходить к выбору интерфейса и архитектуры сенсора.
USB 3.0 против MIPI CSI-2: разгрузка центрального процессора
Выбор физического интерфейса бескорпусного видеомодуля определяет общую производительность системы автоматизации:
Интерфейс USB 3.0 / USB 2.0. Главное преимущество — универсальность (Plug-and-Play) и быстрая отладка. Однако передача несжатого потока (RAW/YUV) через USB-стек требует постоянной обработки прерываний центральным процессором (CPU). При подключении нескольких камер нагрузка на CPU возрастает, отнимая ресурсы у алгоритмов планирования пути робота.
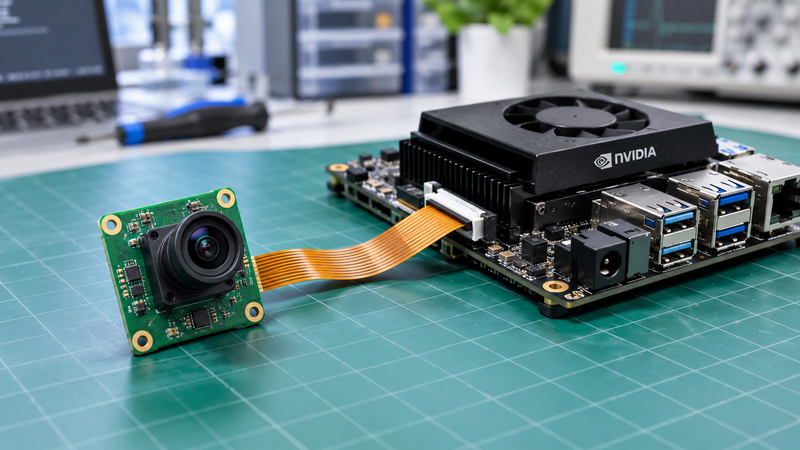
Интерфейс MIPI CSI-2. Это нативная шина мобильных процессоров и одноплатных компьютеров (NVIDIA Jetson, Raspberry Pi). Данные с матрицы идут напрямую в аппаратный блок обработки изображений (ISP) в обход основного стека CPU. Это обеспечивает минимальную задержку (latency) и нулевую нагрузку на процессор ядра, что критично для систем, реагирующих на препятствия в реальном времени.
Физика сенсоров: когда нужен честный Global Shutter, а когда — Sony STARVIS
В робототехнике нет универсальной матрицы. Инженер всегда идет на компромисс между геометрической точностью кадра и светочувствительностью. Строковый затвор (Rolling Shutter) физически не может работать как глобальный, поэтому выбор сенсора зависит от динамики робота:
1. Честный Global Shutter ( Omnivision OG02B10 ). Каждый пиксель имеет аппаратную ячейку памяти и сбрасывает экспозицию мгновенно и одновременно. Полное отсутствие эффекта «желе» и геометрических искажений. Этот сенсор незаменим, если робот совершает резкие маневры, вращает камерой или считывает мелкие штрихкоды (метки позиционирования на полу склада) на высокой скорости движения.
2. Высокоскоростной Rolling Shutter (Sony IMX307 семейства STARVIS). Считывание происходит построчно, поэтому при быстрых поворотах смаз и перекос контуров физически неизбежны. Однако за счет технологии обратной засветки (BSI) этот сенсор обладает колоссальной квантовой эффективностью в ближнем инфракрасном диапазоне (NIR). Если ваш робот перемещается плавно (например, сервисный робот или тяжелый медленный погрузчик AGV) и работает при плохом или ночном освещении, Sony STARVIS выдаст информативную картинку там, где Global Shutter выдаст лишь темный шум.
| Параметр | Сенсор Omnivision OG02B10 | Сенсор Sony IMX307 (STARVIS) |
|---|---|---|
| Физика затвора | Аппаратный Global Shutter | Строковый Rolling Shutter |
| Поведение в динамике | Идеальная геометрия, 0% искажений кадра | При резком смещении возможен skew-эффект |
| Чувствительность в ИК (NIR) | Стандартная промышленная | Сверхвысокая (Back-Illuminated) |
| Приоритетная задача | Высокоскоростной SLAM, точный трекинг меток | Нейросетевое распознавание лиц и препятствий |
Интеграция в ROS2: захват потока MIPI CSI-2 через GStreamer
В современной разработке под операционную систему роботов (ROS2) написание драйверов автоматизировано с помощью ИИ-инструментов. Нейросети позволяют быстро сгенерировать чистую ноду-паблишер на Python, которая задействует фреймворк GStreamer для аппаратного захвата потока с CSI-шины (например, на платформе NVIDIA Jetson) и транслирует его в систему компьютерного зрения без нагрузки на вычислительные ядра:
#!/usr/bin/env python3
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import Image
import cv2
from cv_bridge import CvBridge
class MipiCameraPublisher(Node):
def __init__(self):
super().__init__('mipi_camera_publisher')
self.publisher_ = self.create_publisher(Image, 'robot/camera/image_raw', 10)
self.bridge = CvBridge()
# Аппаратный конвейер nvarguscamerasrc для Jetson
gstreamer_pipeline = "nvarguscamerasrc ! video/x-raw(memory:NVMM), width=1600, height=1200, format=NV12, framerate=60/1 ! nvvidconv ! video/x-raw, format=BGRx ! videoconvert ! video/x-raw, format=BGR ! appsink"
self.cap = cv2.VideoCapture(gstreamer_pipeline, cv2.CAP_GSTREAMER)
self.timer = self.create_timer(0.016, self.timer_callback)
def timer_callback(self):
ret, frame = self.cap.read()
if ret:
img_msg = self.bridge.cv2_to_imgmsg(frame, encoding="bgr8")
self.publisher_.publish(img_msg)
def main(args=None):
rclpy.init(args=args)
node = MipiCameraPublisher()
rclpy.spin(node)
node.destroy_node()
rclpy.shutdown()
Компоненты машинного зрения для КБ и разработчиков:
В каталоге интернет-магазина Kitcam доступны для заказа профессиональные видеомодули на оригинальных матрицах с глобальным затвором Omnivision OG02B10, а также сверхвысокочувствительные сенсоры серии Sony STARVIS (включая IMX307). Мы поставляем как USB-решения для быстрой отладки алгоритмов, так и нативные MIPI CSI-2 платы для прямой интеграции в ИИ-вычислители Jetson и Raspberry Pi. Специалисты Kitcam предоставляют полную спецификацию распиновок и помогают с подбором оптики.
Связанные товары


Связанные статьи
Global Shutter против Rolling Shutter: как тип затвора влияет на машинное зрение
Автор: Видеокомплект Дата: 24.09.2026 Просмотров: 97 Комментарии 0
Реальность 2026 года: поставщики камер — это разработчики софта, а не железа. Современный рынок машинного зрения претерпел фундаментальный сдвиг. Сама электроника, сенсоры и платы стандартизированы — лучшие кремниевые матрицы производят всего несколько гигантов, а схемотехника USB- и GigE-модулей давно выверена...
Как работают видеокамеры с матрицами CMOS BSI тест светочувствительность
Автор: Видеокомплект Дата: 06.10.2025 Просмотров: 273 Комментарии 0
В этом видеотесте мы видим, что 4-мегапиксельная камера с сенсором CMOS BSI 2 обладает высокой светочувствительностью. Это заметно отличается от 2-мегапиксельной камеры первого поколения с таким же сенсором. Раньше более высокое разрешение камеры снижало светочувствительность. Чтобы повысить светочувствительность, нужно было увеличивать размер сенсора, что увеличивало стоимость. Технология BSI поз..
Progressive Scan CMOS сенсор изображения матрица описание
Автор: видеокомплект Дата: 31.10.2024 Просмотров: 2866 Комментарии 0

В статье рассмотрено развитие сенсоров изображения для камер видеонаблюдения — от классических CCD Progressive Scan до современных CMOS BSI, STARVIS и STARVIS 2.Разобраны основные различия между технологиями CMOS, CCD, Rolling Shutter и Global Shutter, а также объясняется, почему современные производители перешли на архитектуру BSI (Back-Side Illumination), обеспечивающую значительно более высокую..
Видеокамеры машинного зрения — типы виды назначение характеристики
Автор: Видеокомплект Дата: 13.06.2022 Просмотров: 1980 Комментарии 1

В этой статье представлен масштабный экспертный обзор рынка промышленных камер скоростной съемки и компьютерного зрения. В материале подробно разбирается физика процесса фиксации скоротечных событий и наглядно объясняется, почему для работы без геометрических искажений и эффекта «желе» критически важна аппаратная технология глобального затвора (Global Shutter)...